載板硬體啟動
Modalix SoM Rev 2 透過採用標準化腳位配置的 260 針 SODIMM 連接器連接到載板,並可搭配任何與 NVIDIA Jetson Orin NX 或 Orin Nano 相容的載板使用。
連接 SoM 與載板之前,請先確認兩者的電氣腳位相容。
SDK 2.1 或更新版本,並已安裝 Palette 套件以提供圖形支援。您也應備妥 SoM 資料手冊、SoC 資料手冊以及 Modalix SoM Comparison Guide。
安全處理電路板
- 做好適當的 ESD 接地:使用防靜電手環與具 ESD 防護的工作墊。
- 電路板通電時請勿觸碰。
- 將電路板放在任何表面之前,請先將其裝入防靜電袋。
- 拿取模組時請握住邊緣,避免觸碰板上的 IC 與元件。
- 請使用隨附的電源供應器。
- 上電後,請確認所有電源指示 LED 皆已亮起。
- 讓水及其他導電液體遠離電路板,接觸到液體可能會損壞電路板。
載板元件
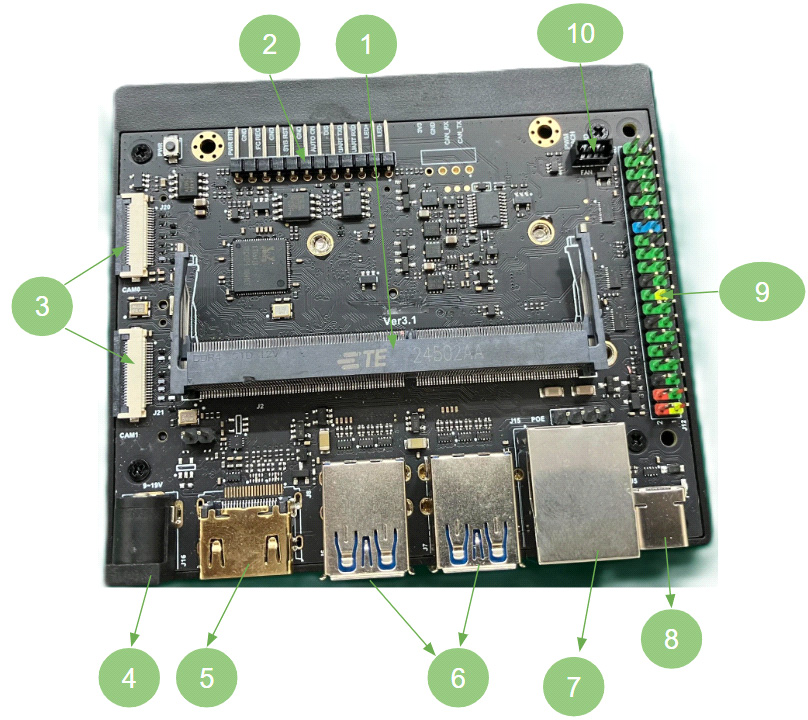
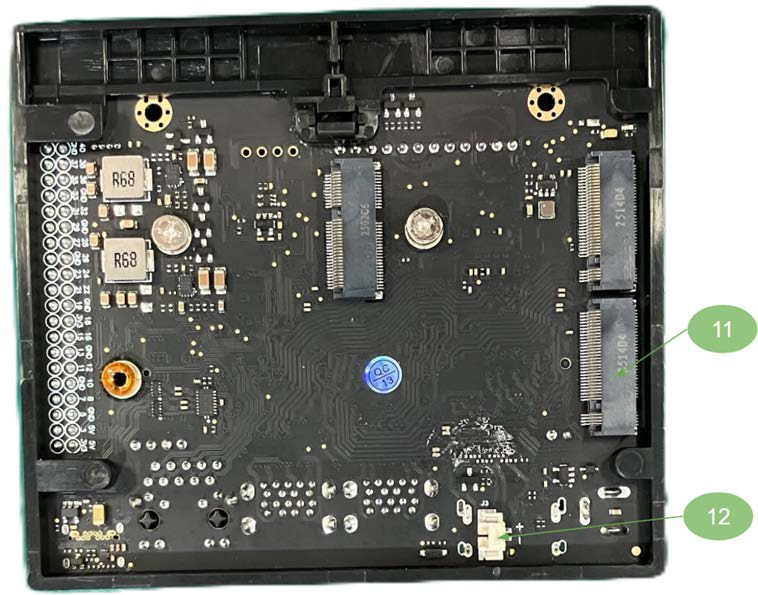
參考硬體啟動使用的是 Waveshare 載板。任何符合 260 針 SODIMM 腳位定義的電路板皆可使用。下表中的編號對應這些視圖中的標示。
| # | 元件 |
|---|---|
| 1 | 用於 SiMa 系統模組的 260 針 SODIMM 插槽 |
| 2 | 12 針排針:電源供應、重設按鈕、強制復原設定、序列除錯、自動上電啟用、電源指示燈 |
| 3 | 2 個 22 針 CSI 相機連接器 |
| 4 | DC 電源插孔,9 V–19 V,5.5 × 2.5 mm 公頭插頭 |
| 5 | HDMI 連接器,4K UHD (3840 × 2160) |
| 6 | 4 個 USB 3.2 Type-A 連接埠 |
| 7 | RJ45 Gigabit 乙太網路 |
| 8 | 用於除錯記錄的 USB Type-C |
| 9 | 40 針排針 |
| 10 | 4 針 PWM 風扇排針 |
| 11 | 用於 NVMe SSD 的 M.2 Key M |
| 12 | RTC 備用電池排針,PH1.25 2P |
Modalix SoM
硬體啟動使用的是 Modalix SoM Rev 2。它搭載 MLSoC Modalix 晶粒、兩顆 LPDDR5 封裝、16 GB eMMC 與 SPI 快閃記憶體,並透過金手指 SO-DIMM 邊緣連接器連接。
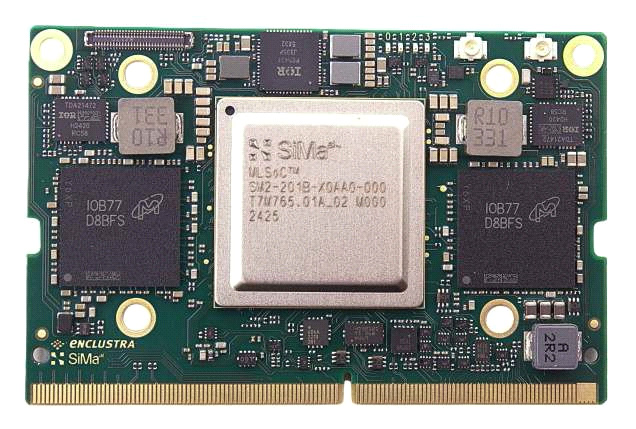
圖 3. SoM 頂視圖:Modalix SoC、LPDDR5 DRAM(×2)、PMIC 以及金手指連接器
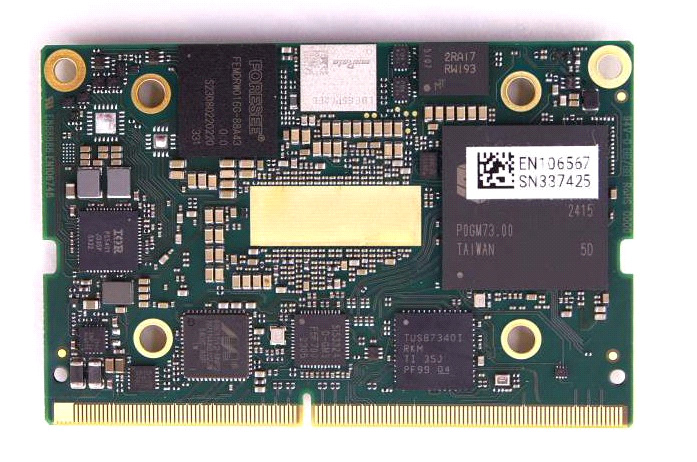
圖 4. SoM 底視圖:16 GB eMMC、SPI 快閃記憶體、HDMI 控制器、乙太網路 PHY、USB 控制器、時脈產生器
這些視圖僅供標示用途。電路板出貨時已安裝散熱片。
連接器提供的介面
功能方塊圖顯示了哪些介面會引出到 SO-DIMM 連接器,以及這些介面在模組內部如何佈線。在決定您的載板可從 SoM 取用哪些介面時,請參考此圖。
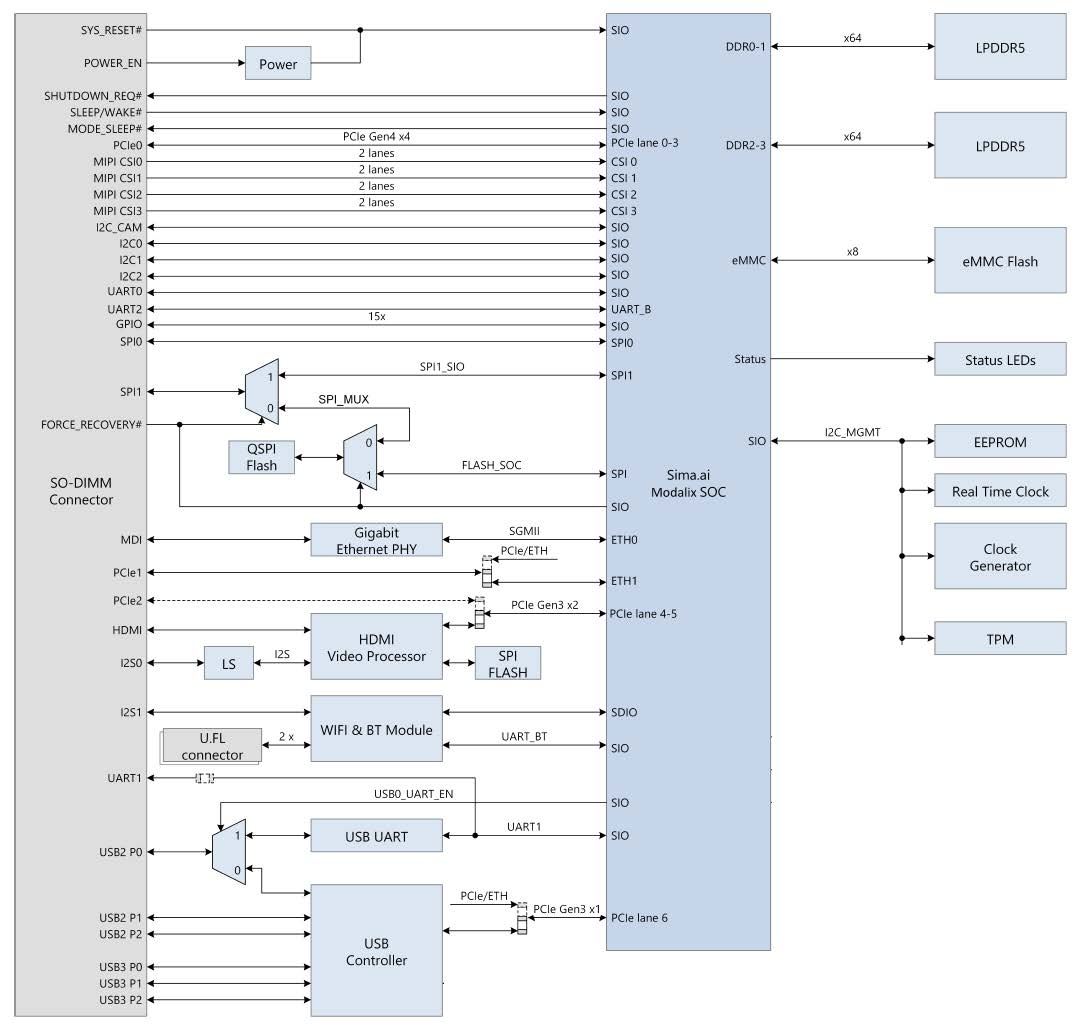
| 介面 | 連接器上的訊號 |
|---|---|
| PCIe | PCIe0 Gen4 ×4(通道 0–3)、PCIe1、PCIe2 Gen3 ×2 |
| MIPI CSI | MIPI CSI0–CSI3,各 2 通道 |
| 乙太網路 | 經由 Gigabit 乙太網路 PHY 的 MDI(SGMII 至 ETH0);ETH1 與 PCIe1 共用 |
| USB | 經由 USB 控制器的 USB2 P0–P2 與 USB3 P0–P2 |
| 顯示 | 經由 HDMI 視訊處理器的 HDMI |
| 音訊 | I2S0(經由電位轉換器)、I2S1 |
| I2C | I2C_CAM、I2C0、I2C1、I2C2 |
| UART | UART0、UART1、UART2 |
| GPIO | 15 個 |
| SPI | SPI0、SPI1;SPI1 與模組上的 QSPI 快閃記憶體多工共用 |
| 電源與控制 | SYS_RESET#、POWER_EN、SHUTDOWN_REQ#、SLEEP/WAKE#、MODE_SLEEP#、FORCE_RECOVERY# |
位於模組上但未引出的元件:LPDDR5(DDR0-1 與 DDR2-3 上的 ×64)、eMMC 快閃記憶體(×8)、狀態 LED,以及 I2C_MGMT 裝置:EEPROM、即時時鐘、時脈產生器與 TPM。
FORCE_RECOVERY# 會驅動 SPI 多工器,在模組上的 QSPI 快閃記憶體與 SoC 快閃記憶體路徑之間進行選擇。如果您希望不拆解系統即可進行復原,請將此訊號引出。
需要軟體調整的項目
無須修改即可運作
這些元件位於 SoM 本身,在任何遵循 260 針腳位配置標準的載板上皆可運作:
SiMa Modalix 裝置 · DDR · SPI 快閃記憶體 · eMMC 快閃記憶體 · USB 控制器 · RTC · 乙太網路 PHY · HDMI 視訊處理器
取決於載板
以下元件可能需要針對您的電路板進行設定或軟體修改:
| 元件 | 附註 |
|---|---|
| MIPI 或 GMSL 相機 | 請參閱下方的相機 |
| USB 集線器 | |
| NVMe 裝置 | |
| Wi-Fi / Bluetooth | |
| UART2 | 在 Modalix SoM Rev 2 上被指派為 Secure Boot 終端機。在 NVIDIA 系統上,此連接埠是終端機介面,這是移植時常見的混淆來源。 |
| UART1 | Modalix SoM Rev 2 上的 U-Boot 與 Linux 終端機,連接到 FTDI UART 轉 USB 轉換器。在 NVIDIA 載板上,此連接埠通常預設為 USB OTG (USB3)。部分載板會在 40 針排針上引出 UART1。 |
軟體設定
大部分設定是透過 Linux device tree 完成,並在其上疊加 overlay 以處理各電路板的差異。這使得同一套 BSP 能夠支援多種載板。
- 從原始碼建置 BSP:建置環境、核心、U-Boot、device tree,以及安裝建置結果。
- Device tree 使用模型與 overlay 說明:上游核心文件。
- 核心原始碼樹中的 overlay 範例。
各電路板專用的 overlay 原始檔(.dtso)位於 Yocto layer meta-simaai 的 recipes-kernel/oot-dtbo/files 下。電路板硬體啟動建議採用 eLxr。若要與使用 Yocto 進行硬體啟動的方式比較,請參閱 eLxr 或 Yocto。
相機
若要在 DevKit 上使用相機,請選擇隨附的 overlay;請參閱 MIPI 相機介面,其中說明如何選擇正確的 .dtbo 並在 U-Boot 中設定。
在自訂載板上,您可能需要自行撰寫 overlay,因為電源線路、I2C 匯流排與穩壓器都與參考設計不同。通常需要以下三個部分。
透過 GPIO hog 驅動相機的 power-down 線路,此例為 port 5、GPIO 6:
&port5 {
    cam-hog0 {
        gpio-hog;
        gpios = <6 0>;          /* GPIO_ACTIVE_HIGH */
        output-high;
        line-name = "cam0_powdn";
    };
};
啟用感測器所在的 I2C 匯流排,此例為 SIO port 5、I2C #2:
&i2c52 {
    status = "okay";
    clock-frequency = <400000>;
    #address-cells = <1>;
    #size-cells = <0>;
};
將相機電源軌宣告為固定電壓穩壓器,並透過 overlay 片段加入根節點,讓 Linux 知道這些電源軌存在且已供電。
請從核心原始碼樹中的 overlay 範例著手。相機控制、PHY 頻率、第二台相機的 DMA、資料通道(data highway)與 ISP 設定目前尚未在此說明。
若要整合沒有 overlay 的相機,請參閱整合您自己的相機。
參考資料
| 參考資料 | 位置 |
|---|---|
| 建置核心、device tree 與 overlay | 從原始碼建置 BSP |
| Modalix device tree | arch/arm64/boot/dts/simaai |
| 範例 overlay | dts/simaai/overlays |
| Yocto layer 與各電路板專用的 overlay 原始檔 | meta-simaai |
| Device tree 使用模型 | docs.kernel.org |
| Overlay 說明 | docs.kernel.org |