Запуск плати-носія
Модуль Modalix SoM Rev 2 під’єднується до плати-носія через 260-контактний роз’єм SODIMM зі стандартизованим призначенням контактів і працює з будь-якою платою-носієм, сумісною з NVIDIA Jetson Orin NX або Orin Nano.
Перш ніж з’єднувати SoM і плату-носій, перевірте електричну сумісність їхніх контактів.
SDK 2.1 або новіший зі встановленим пакетом Palette для підтримки графіки. Також майте під рукою технічний паспорт SoM, технічний паспорт SoC і посібник Modalix SoM Comparison Guide.
Безпечне поводження з платою
- Забезпечте належне ESD-заземлення: антистатичний браслет і ESD-захищений килимок.
- Не торкайтеся плати, коли на неї подано живлення.
- Зберігайте плату в антистатичному пакеті, перш ніж класти її на будь-яку поверхню.
- Тримайте модуль за краї; не торкайтеся мікросхем і компонентів на платі.
- Використовуйте блок живлення з комплекту постачання.
- Після ввімкнення живлення переконайтеся, що світяться всі світлодіоди індикації живлення.
- Тримайте воду та інші електропровідні рідини подалі від плати — контакт із ними може її пошкодити.
Компоненти плати-носія
Під час еталонного запуску використовувалася плата-носій Waveshare. Підійде будь-яка плата, що відповідає розводці 260-контактного SODIMM. Номери в таблиці нижче відповідають позначкам на цих зображеннях.
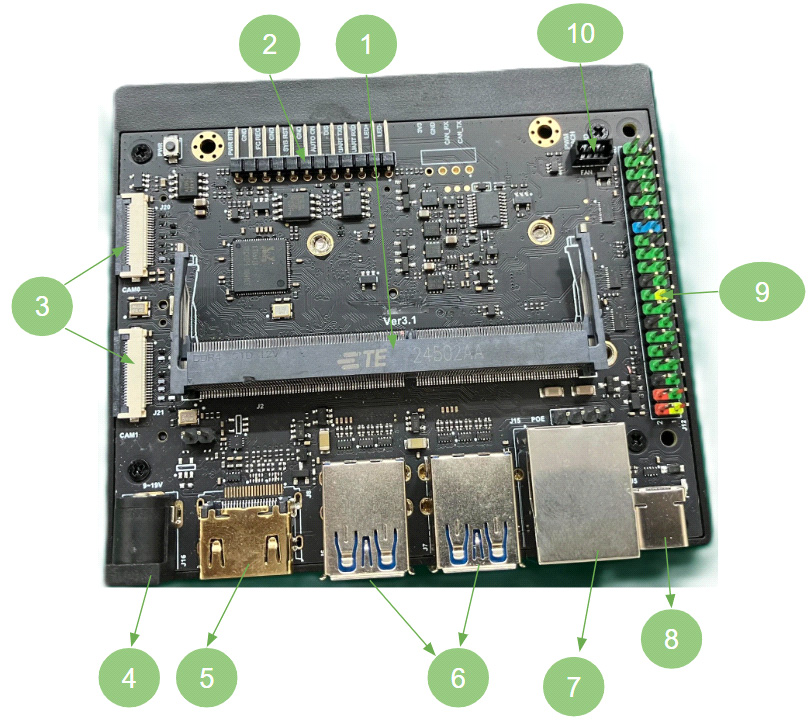
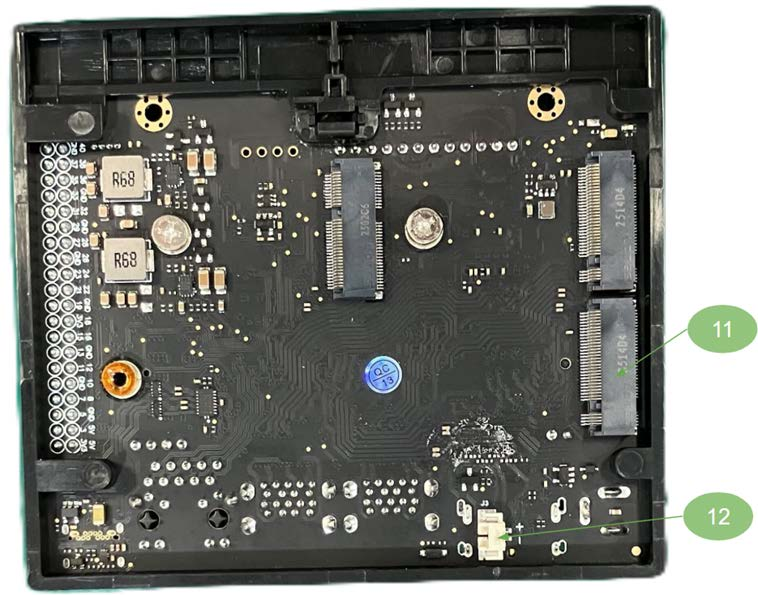
| # | Компонент |
|---|---|
| 1 | 260-контактне гніздо SODIMM для системного модуля SiMa |
| 2 | 12-контактний роз’єм — живлення, кнопка скидання, налаштування примусового відновлення, послідовне налагодження, дозвіл автоматичного ввімкнення, індикатор живлення |
| 3 | 2× 22-контактні роз’єми камер CSI |
| 4 | Гніздо живлення постійного струму, 9 В–19 В, штекер 5,5 × 2,5 мм |
| 5 | Роз’єм HDMI, 4K UHD (3840 × 2160) |
| 6 | 4× порти USB 3.2 Type-A |
| 7 | RJ45 Gigabit Ethernet |
| 8 | USB Type-C для журналів налагодження |
| 9 | 40-контактний роз’єм |
| 10 | 4-контактний роз’єм вентилятора з ШІМ |
| 11 | M.2 Key M для NVMe SSD |
| 12 | Роз’єм батареї резервного живлення RTC, PH1.25 2P |
Модуль Modalix SoM
Під час запуску використовувався Modalix SoM Rev 2. На ньому розміщено кристал MLSoC Modalix, дві мікросхеми LPDDR5, 16 ГБ eMMC і SPI-флеш-пам’ять, а під’єднується він через крайовий роз’єм SO-DIMM із позолоченими контактами.
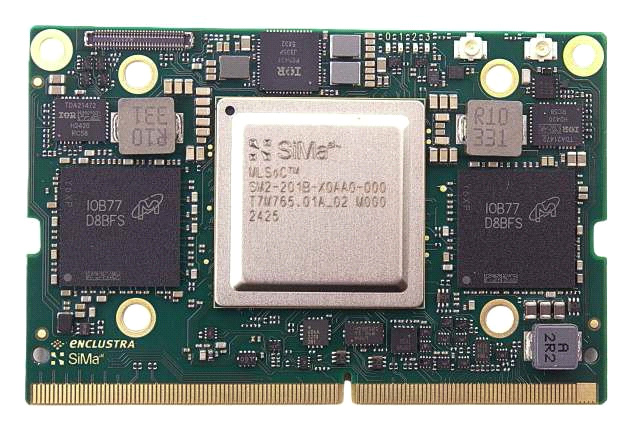
Рисунок 3. SoM, вигляд зверху — Modalix SoC, LPDDR5 DRAM (×2), PMIC і роз’єм із позолоченими контактами
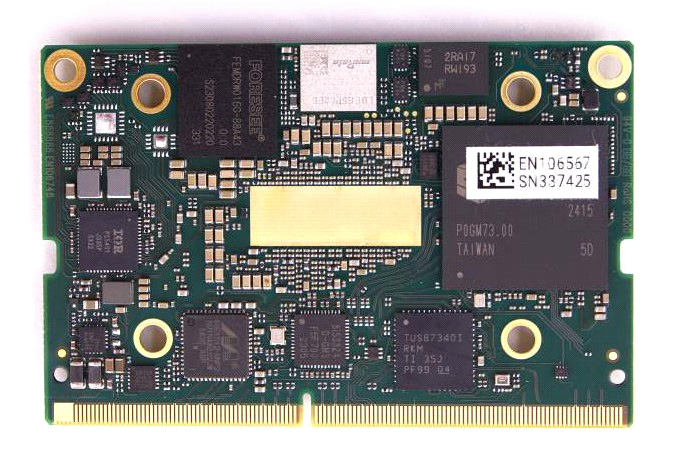
Рисунок 4. SoM, вигляд знизу — 16 ГБ eMMC, SPI-флеш-пам’ять, контролер HDMI, Ethernet PHY, контролер USB, генератор тактових сигналів
Ці зображення наведено лише для позначення компонентів. Плата постачається з установленим радіатором.
Що виведено на роз’єм
Функціональна блок-схема показує, які інтерфейси виведено на роз’єм SO-DIMM і як вони розведені всередині модуля. Використовуйте її, щоб визначити, що ваша плата-носій може отримати від SoM.
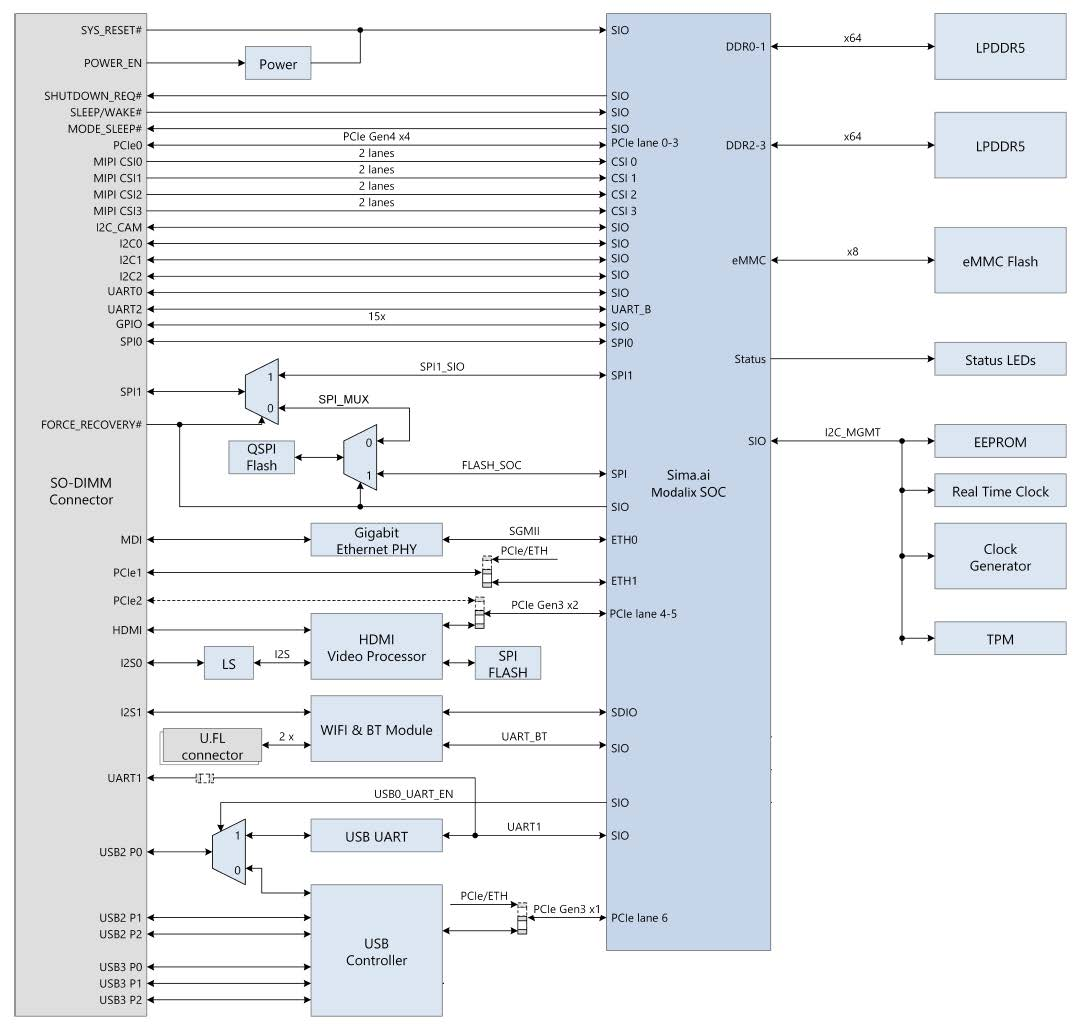
| Інтерфейс | На роз’ємі |
|---|---|
| PCIe | PCIe0 Gen4 ×4 (лінії 0–3), PCIe1, PCIe2 Gen3 ×2 |
| MIPI CSI | MIPI CSI0–CSI3, по 2 лінії кожен |
| Ethernet | MDI через Gigabit Ethernet PHY (SGMII до ETH0); ETH1 спільно використовує PCIe1 |
| USB | USB2 P0–P2 та USB3 P0–P2 через контролер USB |
| Дисплей | HDMI через відеопроцесор HDMI |
| Аудіо | I2S0 (через перетворювач рівнів), I2S1 |
| I2C | I2C_CAM, I2C0, I2C1, I2C2 |
| UART | UART0, UART1, UART2 |
| GPIO | 15× |
| SPI | SPI0, SPI1 — SPI1 мультиплексовано з QSPI-флеш-пам’яттю на модулі |
| Живлення та керування | SYS_RESET#, POWER_EN, SHUTDOWN_REQ#, SLEEP/WAKE#, MODE_SLEEP#, FORCE_RECOVERY# |
Розміщено на модулі й не виведено назовні: LPDDR5 (×64 на DDR0-1 і DDR2-3), флеш-пам’ять eMMC
(×8), світлодіоди стану та пристрої I2C_MGMT — EEPROM, годинник реального часу, генератор
тактових сигналів і TPM.
FORCE_RECOVERY# керує SPI-мультиплексором, який перемикає між QSPI-флеш-пам’яттю на модулі
та трактом флеш-пам’яті SoC. Виведіть цей сигнал назовні, якщо хочете виконувати відновлення без
розбирання системи.
Що потребує програмної адаптації
Працює без змін
Ці компоненти розміщено на самому SoM, і вони працюють на будь-якій платі-носії, що відповідає стандарту призначення 260 контактів:
Пристрій SiMa Modalix · DDR · SPI-флеш-пам’ять · флеш-пам’ять eMMC · контролер USB · RTC · Ethernet PHY · відеопроцесор HDMI
Залежить від плати-носія
Ці компоненти можуть потребувати налаштування або змін у програмному забезпеченні для вашої плати:
| Компонент | Примітки |
|---|---|
| Камери MIPI або GMSL | Див. розділ Камери нижче |
| Концентратор USB | |
| Пристрій NVMe | |
| Wi-Fi / Bluetooth | |
| UART2 | На Modalix SoM Rev 2 призначений як термінал Secure Boot. У системах NVIDIA цей порт є термінальним інтерфейсом — поширене джерело плутанини під час портування. |
| UART1 | Термінал U-Boot і Linux на Modalix SoM Rev 2, під’єднаний до перетворювача FTDI UART-USB. На платі-носії NVIDIA він зазвичай за замовчуванням працює як USB OTG (USB3). Деякі плати-носії виводять UART1 на 40-контактний роз’єм. |
Налаштування програмного забезпечення
Більшість налаштувань виконується через дерево пристроїв Linux, поверх якого накладаються оверлеї для відмінностей конкретної плати. Саме завдяки цьому один BSP обслуговує кілька плат-носіїв.
- Збирання BSP з вихідного коду — середовище збирання, ядро, U-Boot, дерева пристроїв і встановлення результату.
- Модель використання дерева пристроїв та примітки щодо оверлеїв — документація основної гілки ядра.
- Приклади оверлеїв у дереві ядра.
Вихідні файли оверлеїв для конкретних плат (.dtso) зберігаються в шарі Yocto
meta-simaai, у каталозі
recipes-kernel/oot-dtbo/files.
Для запуску плати рекомендовано використовувати eLxr. Порівняння із запуском плати з Yocto
наведено в розділі eLxr чи Yocto.
Камери
Щоб використовувати камеру на DevKit, виберіть один із оверлеїв, що постачаються, — див.
MIPI Інтерфейси для підключення камер,
де описано вибір потрібного .dtbo і його налаштування в U-Boot.
На власній платі-носії вам, можливо, доведеться натомість створити оверлей, оскільки лінія живлення, шина I2C і регулятори відрізняються від еталонного проєкту. Зазвичай потрібні три складники.
Керуйте лінією вимкнення живлення камери через GPIO hog — тут порт 5, GPIO 6:
&port5 {
    cam-hog0 {
        gpio-hog;
        gpios = <6 0>;          /* GPIO_ACTIVE_HIGH */
        output-high;
        line-name = "cam0_powdn";
    };
};
Увімкніть шину I2C, до якої під’єднано сенсор, — тут порт SIO 5, I2C #2:
&i2c52 {
    status = "okay";
    clock-frequency = <400000>;
    #address-cells = <1>;
    #size-cells = <0>;
};
Оголосіть шини живлення камери як регулятори з фіксованою напругою, додані до кореневого вузла через фрагмент оверлея, щоб Linux знав, що ці шини існують і на них подано живлення.
Почніть із прикладів оверлеїв у дереві ядра. Керування камерою, частота PHY, DMA для другої камери, магістраль даних і налаштування ISP тут поки що не описані.
Щоб інтегрувати камеру, яка не має оверлея, див. розділ Інтеграція власної камери.
Довідкові матеріали
| Довідковий матеріал | Де |
|---|---|
| Збирання ядра, дерев пристроїв і оверлеїв | Збирання BSP з вихідного коду |
| Дерева пристроїв Modalix | arch/arm64/boot/dts/simaai |
| Приклади оверлеїв | dts/simaai/overlays |
| Шар Yocto та вихідні файли оверлеїв для конкретних плат | meta-simaai |
| Модель використання дерева пристроїв | docs.kernel.org |
| Примітки щодо оверлеїв | docs.kernel.org |
Наступні кроки
- Низькошвидкісний ввід-вивід — GPIO, UART, I2C і SPI у блоках SIO.
- MIPI Інтерфейси для підключення камер — використання камер на DevKit.