캐리어 보드 브링업
Modalix SoM Rev 2는 표준화된 핀 할당을 갖춘 260핀 SODIMM 커넥터를 통해 캐리어 보드에 연결되며, NVIDIA Jetson Orin NX 또는 Orin Nano와 호환되는 모든 캐리어 보드에서 동작합니다.
SoM과 캐리어 보드를 연결하기 전에 두 보드 간의 전기적 핀 호환성을 확인하십시오.
그래픽 지원을 위해 Palette 패키지가 설치된 SDK 2.1 이상이 필요합니다. 또한 SoM 데이터시트, SoC 데이터시트 및 Modalix SoM 비교 가이드를 준비해 두십시오.
보드 안전 취급
- 정전기 방지 손목 스트랩과 ESD 보호 매트를 사용하여 올바르게 ESD 접지를 하십시오.
- 전원이 켜진 상태에서는 보드를 만지지 마십시오.
- 보드를 표면에 내려놓기 전에 정전기 방지 봉투에 보관하십시오.
- 모듈은 가장자리를 잡고 다루며, 보드에 실장된 IC와 부품을 만지지 마십시오.
- 제공된 전원 공급 장치를 사용하십시오.
- 전원을 켠 후 모든 전원 표시 LED가 켜져 있는지 확인하십시오.
- 물 및 기타 전도성 액체를 보드에서 멀리 두십시오. 접촉 시 보드가 손상될 수 있습니다.
캐리어 보드 구성 부품
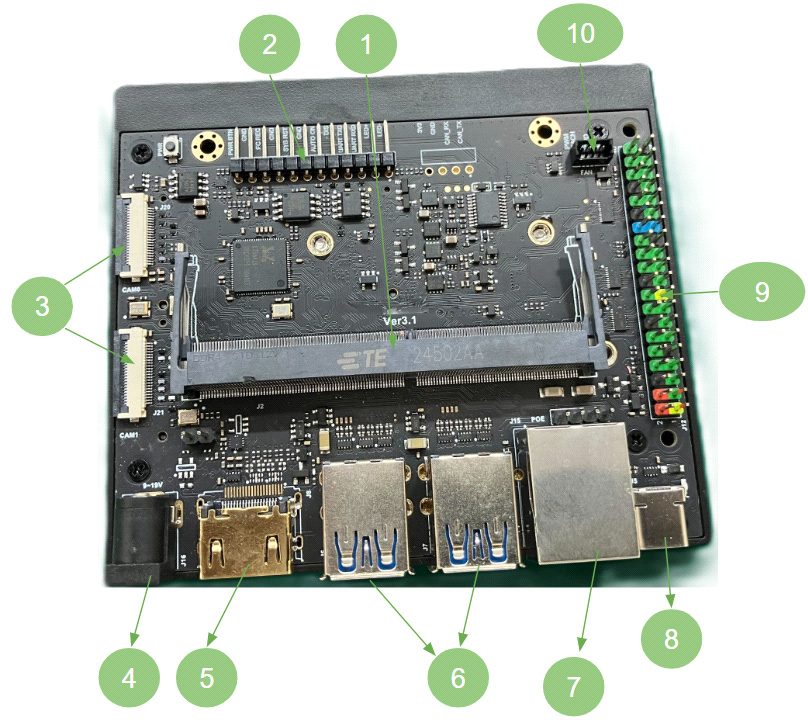
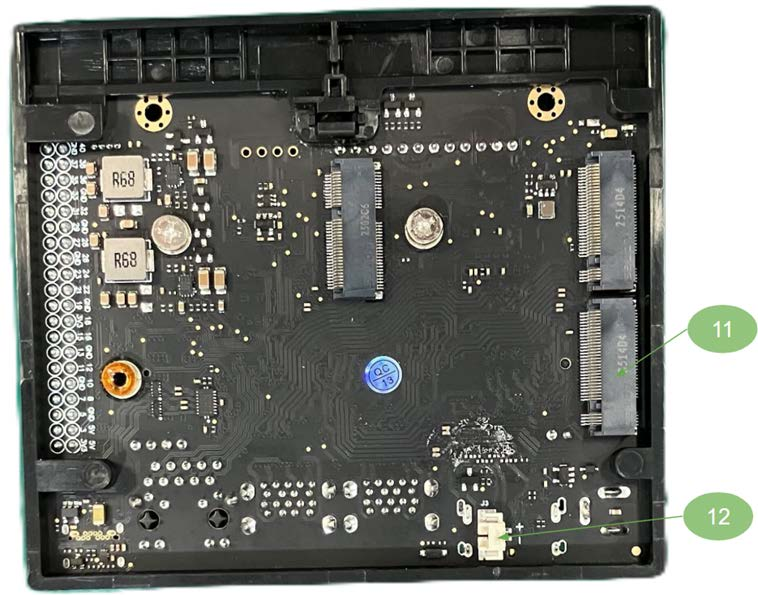
레퍼런스 브링업에는 Waveshare 캐리어 보드를 사용했습니다. 260핀 SODIMM 핀아웃을 따르는 보드라면 어떤 보드든 사용할 수 있습니다. 아래 표의 번호는 다음 그림의 번호 표시에 대응합니다.
| # | 부품 |
|---|---|
| 1 | SiMa 시스템 온 모듈용 260핀 SODIMM 소켓 |
| 2 | 12핀 헤더 — 전원 공급, 리셋 버튼, 강제 복구 설정, 시리얼 디버그, 자동 전원 켜기 활성화, 전원 표시기 |
| 3 | 22핀 CSI 카메라 커넥터 2개 |
| 4 | DC 전원 잭, 9 V–19 V, 5.5 × 2.5 mm 수 플러그 |
| 5 | HDMI 커넥터, 4K UHD(3840 × 2160) |
| 6 | USB 3.2 Type-A 포트 4개 |
| 7 | RJ45 기가비트 이더넷 |
| 8 | 디버그 로그용 USB Type-C |
| 9 | 40핀 헤더 |
| 10 | 4핀 PWM 팬 헤더 |
| 11 | NVMe SSD용 M.2 Key M |
| 12 | RTC 백업 배터리 헤더, PH1.25 2P |
Modalix SoM
브링업에는 Modalix SoM Rev 2를 사용했습니다. 이 모듈에는 MLSoC Modalix 다이, LPDDR5 패키지 2개, 16 GB eMMC 및 SPI 플래시가 탑재되어 있으며, 골드핑거 SO-DIMM 에지 커넥터를 통해 연결됩니다.
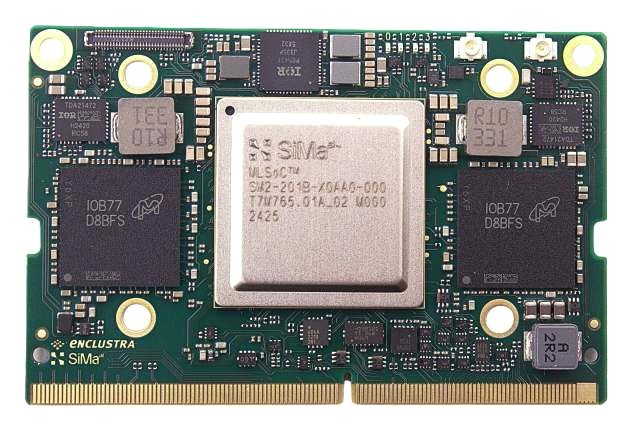
그림 3. SoM 윗면 — Modalix SoC, LPDDR5 DRAM(×2), PMIC 및 골드핑거 커넥터
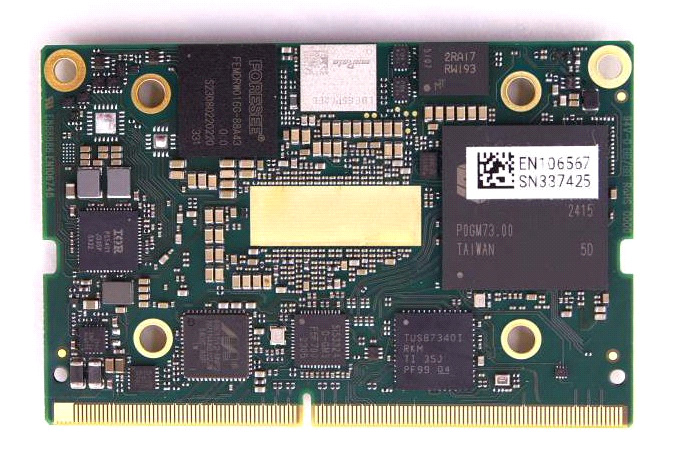
그림 4. SoM 아랫면 — 16 GB eMMC, SPI 플래시, HDMI 컨트롤러, 이더넷 PHY, USB 컨트롤러, 클록 생성기
이 그림은 부품 표시용입니다. 보드는 방열판이 부착된 상태로 출하됩니다.
커넥터로 노출되는 인터페이스
기능 블록 다이어그램은 어떤 인터페이스가 SO-DIMM 커넥터까지 연결되는지, 그리고 모듈 내부에서 어떻게 라우팅되는지 보여 줍니다. 캐리어 보드가 SoM에서 어떤 신호를 가져올 수 있는지 결정할 때 참고하십시오.
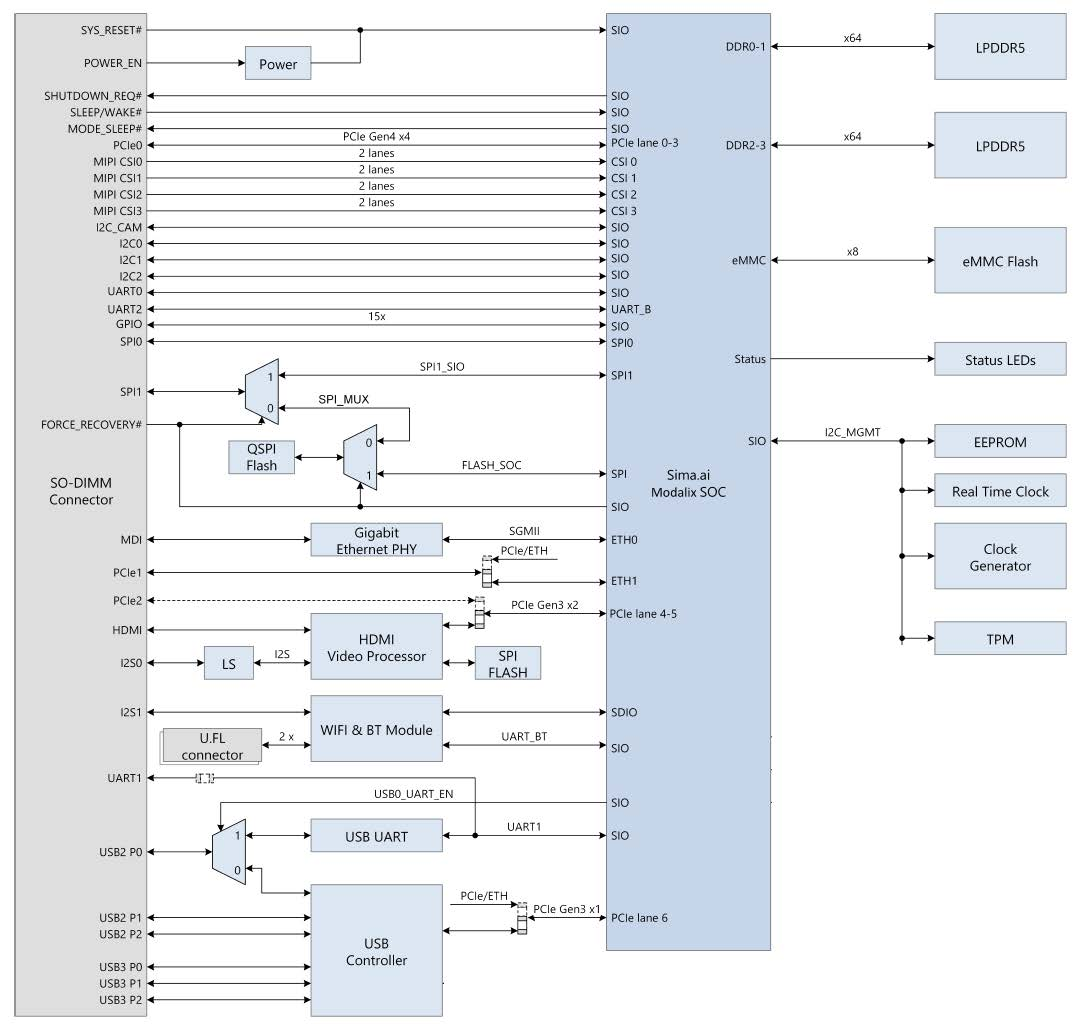
| 인터페이스 | 커넥터에서 제공되는 신호 |
|---|---|
| PCIe | PCIe0 Gen4 ×4(레인 0–3), PCIe1, PCIe2 Gen3 ×2 |
| MIPI CSI | MIPI CSI0–CSI3, 각 2레인 |
| 이더넷 | 기가비트 이더넷 PHY를 통한 MDI(ETH0에 SGMII 연결), ETH1은 PCIe1과 공유 |
| USB | USB 컨트롤러를 통한 USB2 P0–P2 및 USB3 P0–P2 |
| 디스플레이 | HDMI 비디오 프로세서를 통한 HDMI |
| 오디오 | I2S0(레벨 시프터 경유), I2S1 |
| I2C | I2C_CAM, I2C0, I2C1, I2C2 |
| UART | UART0, UART1, UART2 |
| GPIO | 15개 |
| SPI | SPI0, SPI1 — SPI1은 모듈 내장 QSPI 플래시와 먹스됨 |
| 전원 및 제어 | SYS_RESET#, POWER_EN, SHUTDOWN_REQ#, SLEEP/WAKE#, MODE_SLEEP#, FORCE_RECOVERY# |
모듈에 내장되어 외부로 인출되지 않는 요소: LPDDR5(DDR0-1 및 DDR2-3에 ×64), eMMC
플래시(×8), 상태 LED, 그리고 I2C_MGMT 장치(EEPROM, 실시간 클록, 클록 생성기 및
TPM).
FORCE_RECOVERY#는 모듈 내장 QSPI 플래시와 SoC 플래시 경로 중 하나를 선택하는 SPI
먹스를 구동합니다. 시스템을 분해하지 않고 복구하려면 이 신호를 외부로 노출하십시오.
소프트웨어 적응이 필요한 부분
변경 없이 동작하는 부품
다음 부품은 SoM 자체에 탑재되어 있으므로, 260핀 할당 표준을 따르는 모든 캐리어 보드에서 동작합니다.
SiMa Modalix 디바이스 · DDR · SPI 플래시 · eMMC 플래시 · USB 컨트롤러 · RTC · 이더넷 PHY · HDMI 비디오 프로세서
캐리어 보드에 따라 달라지는 부품
다음 부품은 보드에 따라 구성 또는 소프트웨어 변경이 필요할 수 있습니다.
| 부품 | 참고 |
|---|---|
| MIPI 또는 GMSL 카메라 | 아래 카메라를 참조하십시오 |
| USB 허브 | |
| NVMe 장치 | |
| Wi-Fi / Bluetooth | |
| UART2 | Modalix SoM Rev 2에서 보안 부팅 터미널로 할당되어 있습니다. NVIDIA 시스템에서는 이 포트가 터미널 인터페이스이므로, 포팅 시 흔히 혼동하는 부분입니다. |
| UART1 | Modalix SoM Rev 2의 U-Boot 및 Linux 터미널이며, FTDI UART-USB 변환기에 연결되어 있습니다. NVIDIA 캐리어 보드에서는 일반적으로 USB OTG(USB3)가 기본값입니다. 일부 캐리어 보드는 40핀 헤더에 UART1을 노출합니다. |
소프트웨어 구성
대부분의 구성은 Linux 디바이스 트리를 통해 이루어지며, 보드별 차이는 그 위에 오버레이를 겹쳐 적용합니다. 이 방식 덕분에 하나의 BSP로 여러 캐리어 보드를 지원할 수 있습니다.
- 소스에서 BSP 빌드 — 빌드 환경, 커널, U-Boot, 디바이스 트리 및 결과물 설치.
- 디바이스 트리 사용 모델 및 오버레이 참고 사항 — 업스트림 커널 문서.
- 커널 트리의 오버레이 예제.
보드별 오버레이 소스(.dtso)는 Yocto 레이어인
meta-simaai의
recipes-kernel/oot-dtbo/files 아래에 있습니다.
보드 브링업에는 eLxr를 권장합니다. Yocto를 사용한 브링업과의 비교는
eLxr 또는 Yocto를 참조하십시오.
카메라
DevKit에서 카메라를 사용하려면 제공되는 오버레이를 선택하십시오.
MIPI 카메라 인터페이스에서
적절한 .dtbo를 선택하고 U-Boot에서 설정하는 방법을 설명합니다.
사용자 지정 캐리어 보드에서는 전원 라인, I2C 버스 및 레귤레이터가 레퍼런스 설계와 다르기 때문에 오버레이를 직접 작성해야 할 수 있습니다. 일반적으로 세 가지 요소가 필요합니다.
GPIO hog를 통해 카메라 파워다운 라인을 구동합니다(이 예에서는 포트 5, GPIO 6).
&port5 {
    cam-hog0 {
        gpio-hog;
        gpios = <6 0>;          /* GPIO_ACTIVE_HIGH */
        output-high;
        line-name = "cam0_powdn";
    };
};
센서가 연결된 I2C 버스를 활성화합니다(이 예에서는 SIO 포트 5, I2C #2).
&i2c52 {
    status = "okay";
    clock-frequency = <400000>;
    #address-cells = <1>;
    #size-cells = <0>;
};
Linux가 카메라 전원 레일의 존재와 전원 공급 여부를 알 수 있도록, 오버레이 조각을 통해 루트 노드에 추가되는 고정 전압 레귤레이터로 해당 레일을 선언합니다.
커널 트리의 오버레이 예제에서 시작하십시오. 카메라 제어, PHY 주파수, 두 번째 카메라용 DMA, 데이터 하이웨이 및 ISP 구성은 아직 이 문서에서 다루지 않습니다.
오버레이가 없는 카메라를 통합하려면 자체 카메라 통합을 참조하십시오.
참고 자료
| 참고 자료 | 위치 |
|---|---|
| 커널, 디바이스 트리 및 오버레이 빌드 | 소스에서 BSP 빌드 |
| Modalix 디바이스 트리 | arch/arm64/boot/dts/simaai |
| 오버레이 예제 | dts/simaai/overlays |
| Yocto 레이어 및 보드별 오버레이 소스 | meta-simaai |
| 디바이스 트리 사용 모델 | docs.kernel.org |
| 오버레이 참고 사항 | docs.kernel.org |
다음 단계
- 저속 I/O — SIO 블록의 GPIO, UART, I2C 및 SPI.
- MIPI 카메라 인터페이스 — DevKit에서 카메라 사용.